

好店怎么选、行程怎么排?高德扫街榜用AI给出新解法
2026-09-11 17:16 来源:国际金融报
"评分很高、推荐很多,一家餐厅就一定值得专程前往吗?"对用户而言,寻找一家好店并不轻松。出发前的满怀期待,有时换来的是到店后的"被照骗""名不副实"。如何找到一家真正值得去的店,成为日常消费中的一道难题。
而高德从"真实生活"寻找答案。去年9月10日,高德宣布推出首个基于行为和信用的榜单"高德扫街榜",以全力支持线下餐饮及服务消费。
如今,高德更进一步--9月10日,高德宣布扫街榜全面AI化,推出基于空间智能的"高德扫街榜2026"。
作为本地生活的重要入口,高德扫街榜2026以榜单为起点,在空间智能驱动下,进一步把理解真实世界的能力,带入决策、出发、到达等日常出行生活中的更多环节,推出导航Live、飞行街景2.0、避雷指南等AI原生服务。
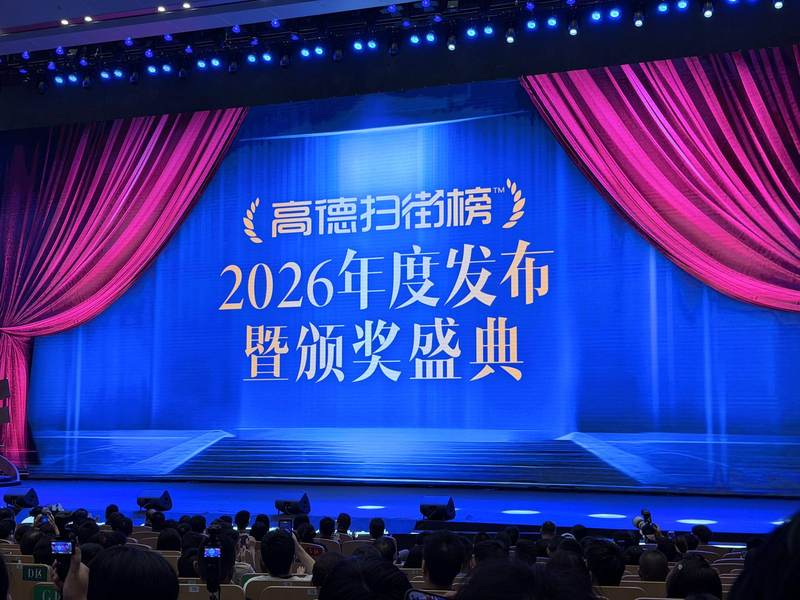
"AI时代,生成看起来真实的内容越来越容易,答案不再稀缺。真正稀缺的是信任、品味、在场感,以及环环相扣的上下文。"在高德扫街榜2026年度发布会上,高德CEO郭宁谈到,高德扫街榜2026将充分发挥空间智能对真实世界的理解力,让扫街不止于榜,重塑全链路生活体验。
秦铭蔚/摄
榜单"专业度"全面升级
"评论可以生成,脚步无法伪造。"数据显示,上线一年来,高德扫街榜已累计服务超过8.8亿用户,导航至上榜商家年度总里程366亿公里,带动上榜烟火小店订单量同比增长424%,并获得最多用户真实到店的吉尼斯世界纪录认证,成为全球最大规模用脚投票的真实榜单。
如今,高德扫街榜2026在专业度上再升级--用AI算法进一步理解不同导航到店行为的评分权重,让更多经得起反复考验的好店脱颖而出。
"是专程前往,还是顺路经过?是反复光顾,还是一锤子买卖?"据介绍,高德扫街榜2026将进一步深入理解用户的行为,运用空间智能对真实导航到店行为进行更精细化的质量判定,以此提升了专程前往、多次前往等行为对于商家评分的权重。
在此基础上,扫街榜2026还宣布引入"专业分"。针对咖啡馆等专业性较强的榜单,行家用户的到店行为和评价将获得更高权重。
高德内容生态负责人李刚在接受媒体采访时表示,这一升级源于对用户脚步的进一步理解。其介绍称,高德去年启动"真探创作者计划",吸引用户通过真实探访发现和推荐好店,也从中发现了一批长期深耕特定领域的创作者。这些用户在各自领域持续投入、积累经验,其判断能够为榜单提供更多专业依据,增强推荐的可信度。
据悉,目前已有超过1500万名不同领域的行家用户加入高德扫街榜真探创作者计划,其评价每天帮助5800万人做出出行决策。
AI服务融入全程出行
但选出一家好店,只是一次出行的起点。从决定去哪儿,到如何安排行程、顺利抵达,用户还有一系列具体需求。当下,高德试图将服务延伸至这些环节。
据介绍,高德扫街榜2026的全面AI化,并非简单地在榜单上叠加AI功能,而是将三维空间表达、动态感知和时空推演融入日常生活,提供覆盖决策、出发、抵达全链路的出行体验。
发布会上,高德导航产品负责人孙冲以剧院选座和行程延误为例,解释了传统信息呈现与行程规划的局限:二维选座图和座位编号能够标明位置,却难以呈现落座后的真实视野;提前制定的攻略,也可能因途中半小时的延误,打乱后续的预约、用餐和行程安排。
在孙冲看来,这些问题背后,是静态的图文信息难以充分呈现目的地的真实体验,预先制定的行程安排也缺乏随实际情况动态调整的能力。
"高德想理解的是空间、时间、人与物理法则所构成的动态世界。"孙冲表示,高德希望通过空间智能,让用户在出发前"进入三维空间"、提前看清目的地,在行进中持续感知环境变化,并通过时空推演识别可能影响后续安排的风险。
具体而言,决策时,扫街榜基于真实行为,为用户推荐用脚投票的好店;出发前,飞行街景2.0依托ABot-Earth 0.7世界模型,把目的地还原为可自由探索的三维空间,让用户提前看清目的地的真实环境;与此同时,避雷指南还将结合实时动态感知与时空推演验证整段行程,从营业时间、行程节奏、停车提示、拥挤程度等15个维度,提前识别时间冲突、拥堵、闭店等风险;到达后,导航Live支持全双工自然对话、全模态空间理解和全场景随行陪伴。
空间智能支撑体验革新
扫街榜全面AI化的背后,是高德空间智能对真实世界的理解力。
本次发布会上,高德正式发布3D原生城市世界模型ABot-Earth 0.7。据介绍,依托3D原生技术架构与海量时空数据,ABot-Earth 0.7支持从星球到街景的一体化全尺寸AI生成,将多种空间信息组织为可连续进入、自由探索和实时交互的三维数字孪生世界,覆盖超过196个国家和地区。
"世界不只存在于语言里,它更存在于二维的网络拓扑、三维的空间结构、真实世界的流动、以及时间的变化。"郭宁在发布会上表示,ABot-Earth 0.7的核心价值,是让数字地球从可供浏览的展示载体,进一步成为高德空间智能理解真实世界的入口。
高德认为,理解真实世界还需要三层能力:第一,是鲜活而立体的三维空间表达--从地球到城市、从道路到建筑、从室外到室内,还原真实世界的细节与层次;第二,是实时而连续的动态感知--从车流到人流、从路况到商户、从白天到黑夜,捕捉世界每一刻的变化与脉动;第三,是精准而稳定的时空推演--从出发到到达、从单点到全局、从现在到未来,看透牵一发动全局的真实上下文关联,给出环环相扣的最优解。
而支撑起这三层能力的,是高德对真实世界的长期感知与连接。据介绍,高德月活跃用户接近10亿(数据来源:QuestMobile),日调用北斗卫星定位峰值近万亿次。路网、建筑、地形、街景等空间信息,以及用户每一次真实导航、避堵与纠错,共同沉淀为数十万亿级时空样本。
"空间智能不是今天突然爆发的概念,这套技术已在高频出行场景中得到持续应用。"谈及高德在空间智能的投入,孙冲在接受《国际金融报》记者采访时表示,高德在空间智能领域已积累多年,相关能力早已融入日常导航服务,成为支撑产品运行的基础设施。用户熟悉的车道级导航、鹰眼守护、红绿灯倒计时和隧道引导等功能,背后都有几何建模、多传感器感知及车流动态识别等技术的支持,使导航能够结合真实环境及其变化提供服务。
在孙冲看来,过去20年,高德持续围绕人、车、路解决出行中的空间问题,如今则将这些能力进一步延伸至街头巷尾的生活场景,把空间智能推到全新的高度,"从大交通走向街头巷尾,从辅助驾驶走向真实生活,这是我们空间智能的全新阶段。"